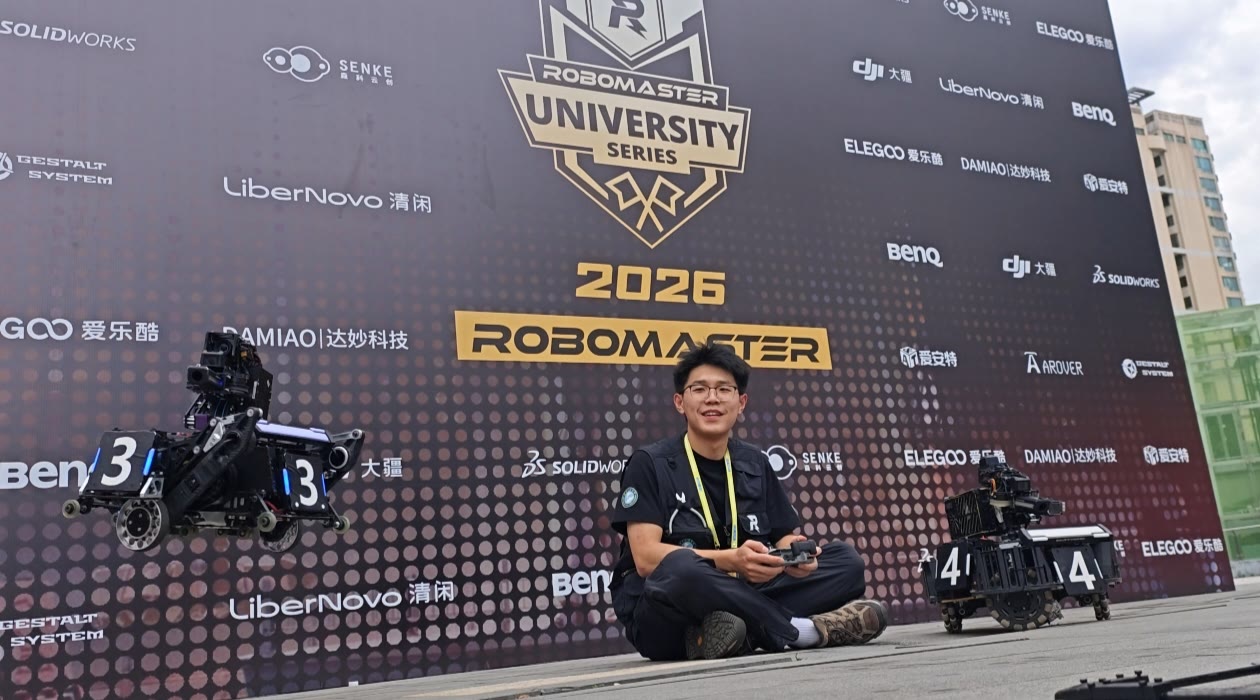
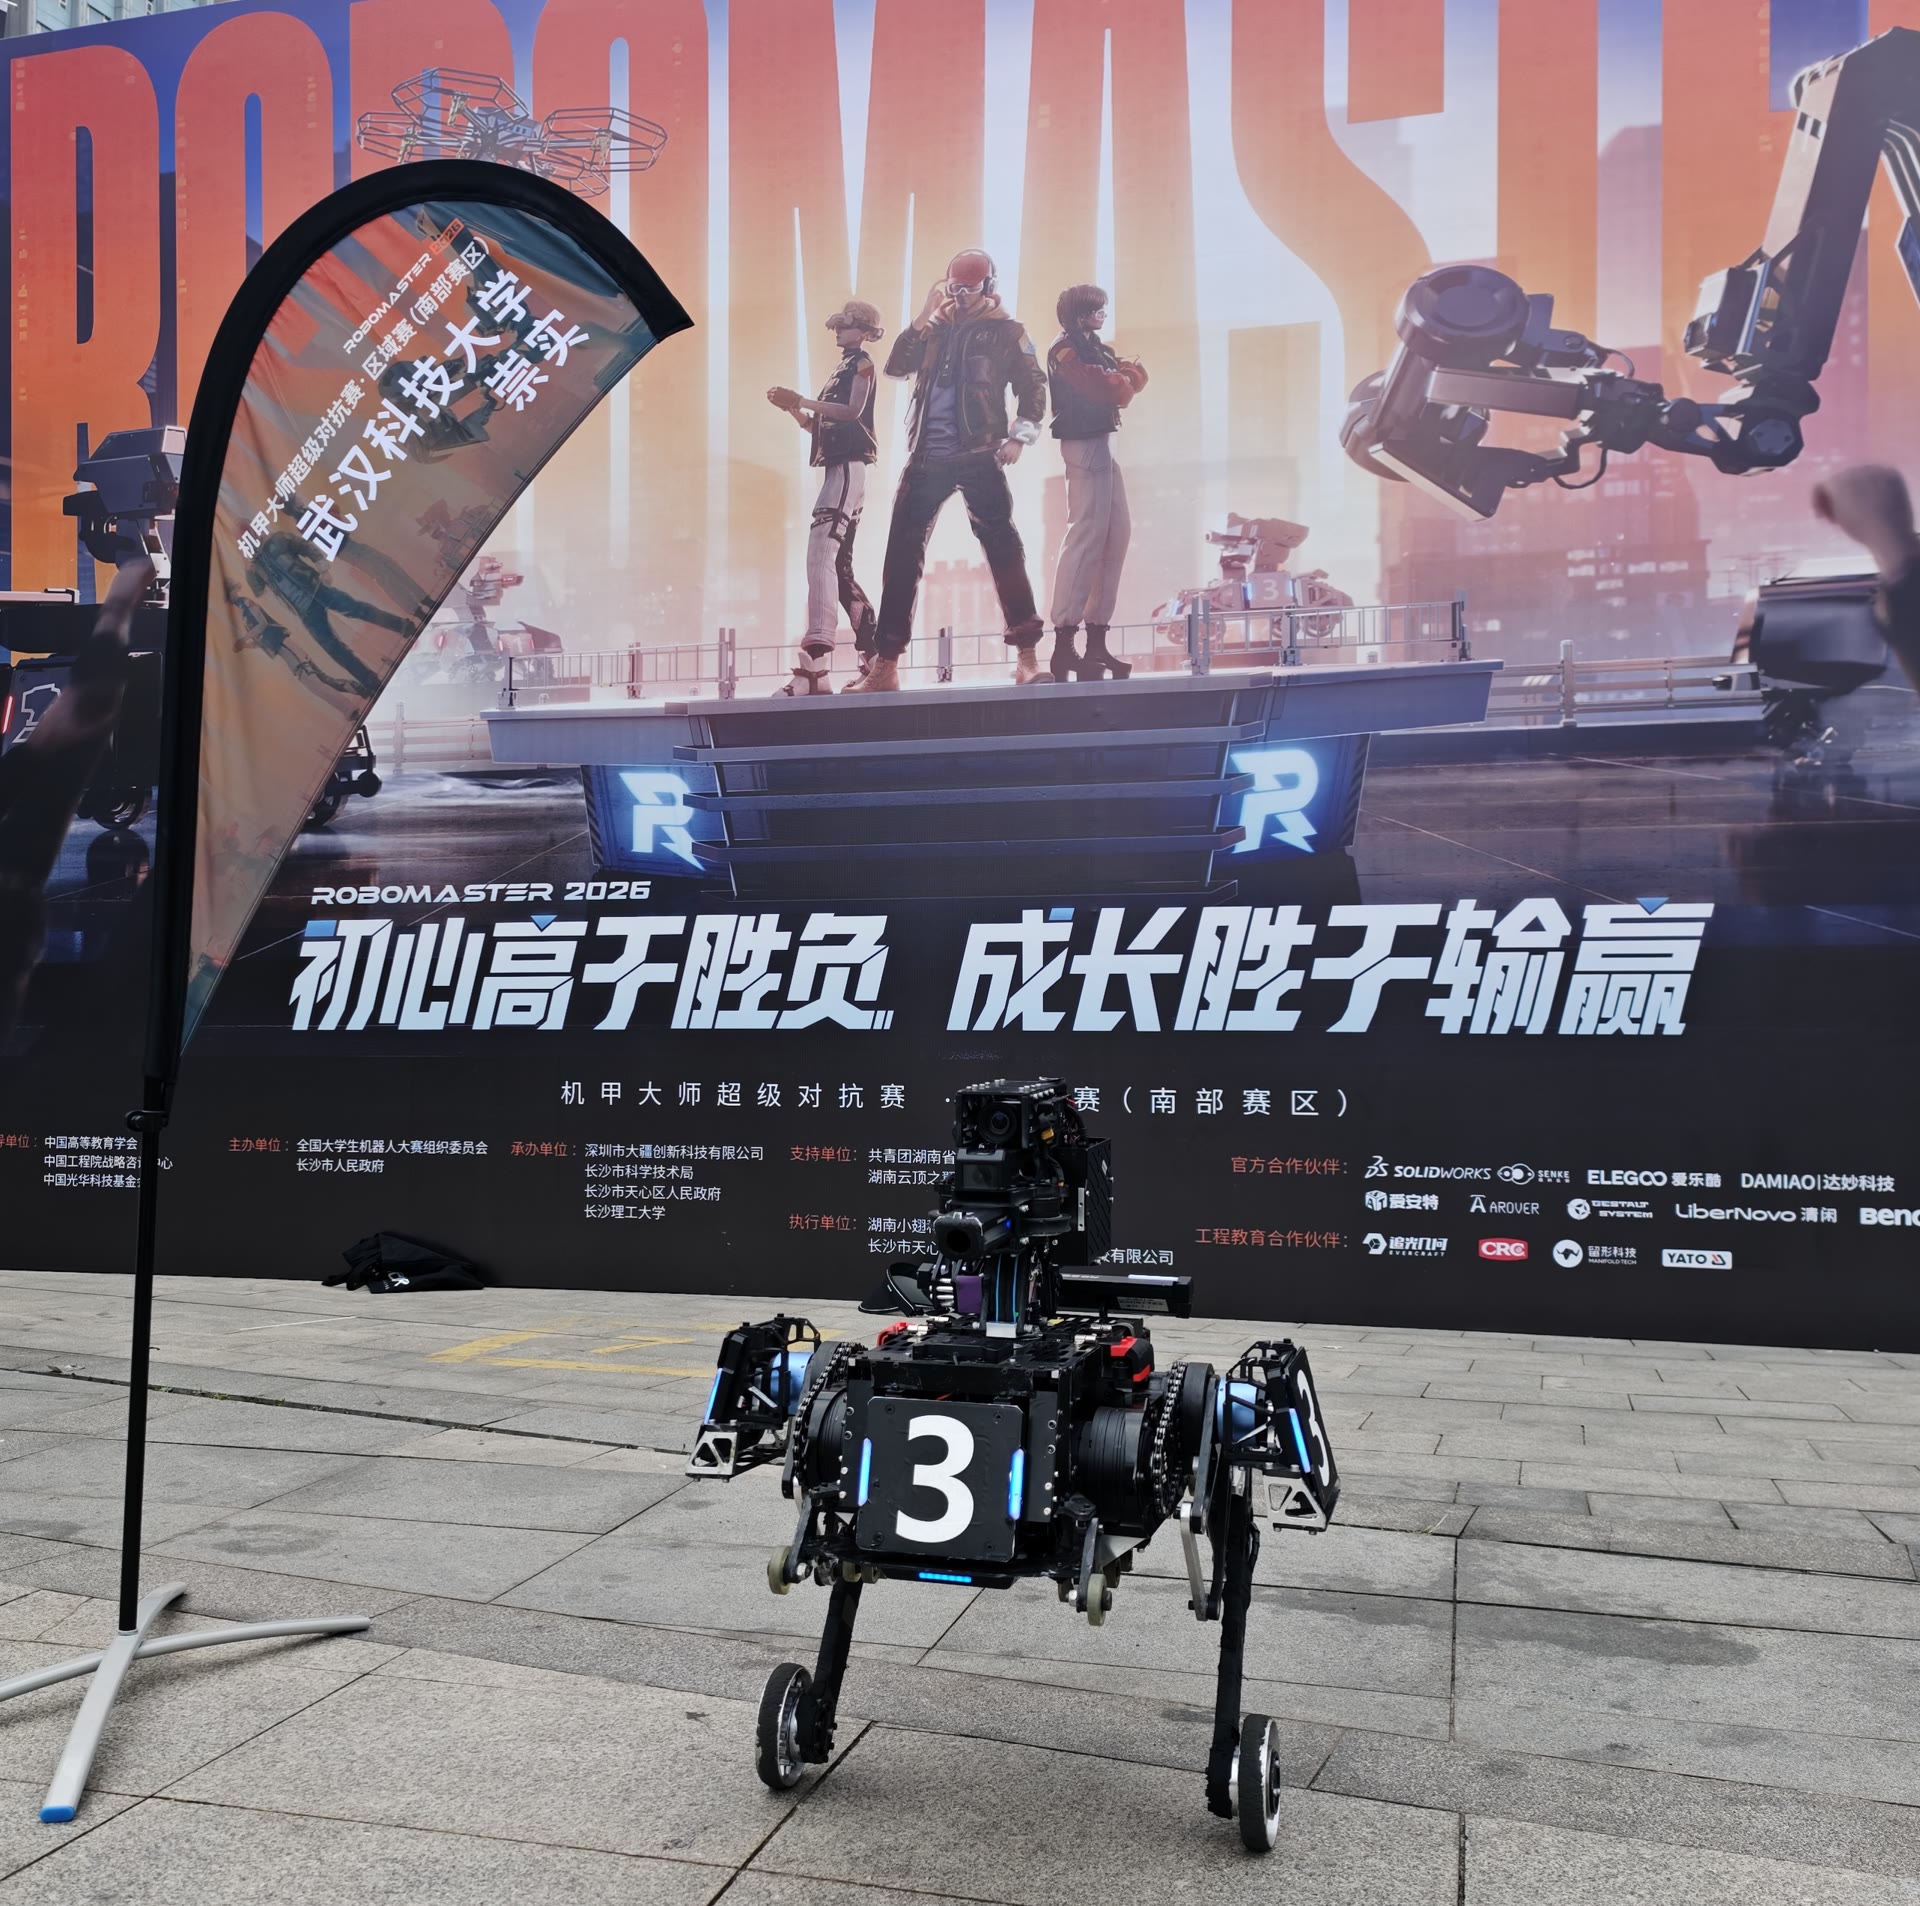
RoboMaster 串联腿平衡步兵机器人
独立完成平衡步兵动力学建模,推导腿部连杆机构运动学模型,建立系统状态空间方程。 设计 VMC + LQR 控制器实现双腿 12 状态量、4 关节电机 2 轮电机协同控制。 开发卡尔曼滤波器融合 IMU 数据、轮足跳跃算法(稳定跳跃 40cm)、底盘功率控制配合超级电容。
成果
- 控制精度及稳定性提升约 40%
- 仿真验证缩短实车调试周期约 30%
- RoboMaster 2026 超级对抗赛中发挥优异
演示视频
01 / About
我是周子惟,武汉科技大学电子信息工程专业在读。曾任校 RoboMaster 战队步兵电控组负责人、 武汉晴山科技机器人系统集成实习工程师:在校主导串联腿平衡步兵和全向轮步兵两款机器人的电控系统开发, 在实习期间全权负责宇树 G1-D 人形机器人的机械臂运控。从 STM32 底层驱动、LQR 最优控制、 FreeRTOS 实时调度,到 ROS2 运动规划与具身智能策略部署,我享受让硬件听从算法的过程。
Wuhan University of Science & Technology
Embedded · ROS2 · Motion Planning · Embodied AI
02 / Tech Stack
八个技术领域,覆盖从芯片驱动、ROS2 运动规划到具身智能的完整链路。
每一项都是实战中打磨过的硬技能。
03 / Projects
从 RoboMaster 赛场到工业落地场景,
每一行代码都经过仿真验证,每一次调参都有数据支撑。
独立完成平衡步兵动力学建模,推导腿部连杆机构运动学模型,建立系统状态空间方程。 设计 VMC + LQR 控制器实现双腿 12 状态量、4 关节电机 2 轮电机协同控制。 开发卡尔曼滤波器融合 IMU 数据、轮足跳跃算法(稳定跳跃 40cm)、底盘功率控制配合超级电容。
成果
演示视频
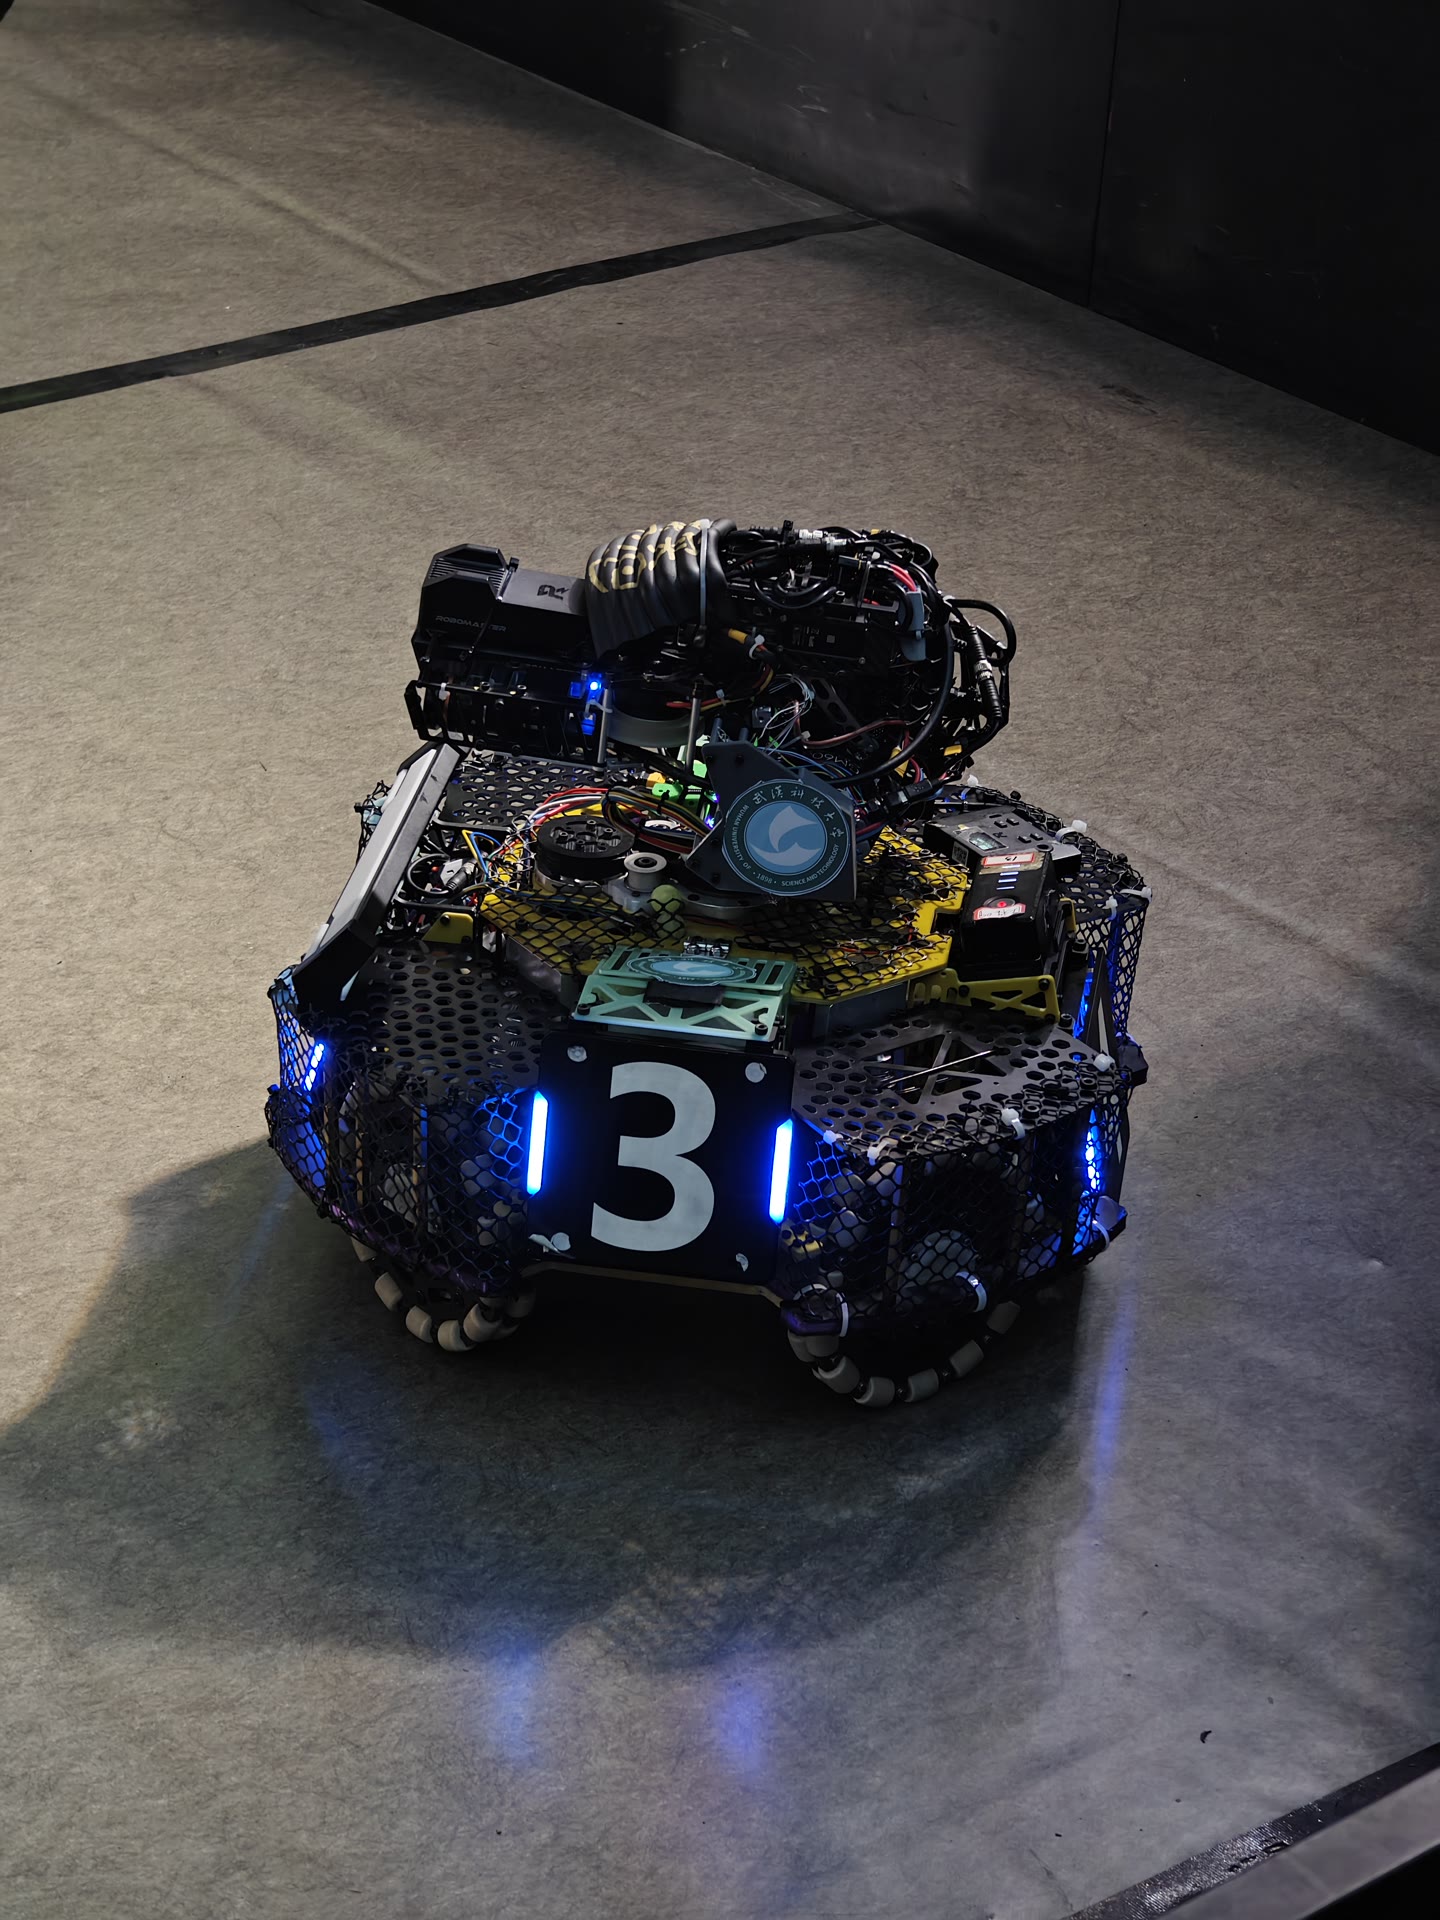
基于 STM32G4 完成全向轮底盘运动学解算,实现复杂战场环境下的高机动平滑陀螺移动与云台精确定位。 采用 FreeRTOS 设计多任务调度架构,设计双环 PID + 前馈控制策略提升云台轨迹跟踪精度。 基于 CAN 总线设计整车通信网络,保证控制指令低延迟传输。
成果
面向动态目标抓取场景,接收上层下发的 7-dof 目标位姿,以 Tesseract + Trac-IK/KDL 逆解与 OMPL 碰撞检测规划无碰撞路径,经 Unitree SDK2 DDS 50Hz 下发真机执行。 针对规划耗时瓶颈完成 VHACD 凸分解提速,并叠加 200Hz 视觉伺服层(卡尔曼预测 + Ruckig 平滑 + wdls 速度级 IK)稳定追踪 30Hz 动态目标完成精定位抓卡。
成果
演示视频
面向机械臂到位控制,用端到端强化学习替代传统运动规划:在 Isaac Lab 中用 rsl_rl PPO 训练 reaching 策略(4096 并行环境 + 步数驱动课程 + 域随机化),best 模型导出 ONNX 部署至机载 Jetson Orin NX,直接输出关节增量、50Hz 直驱机械臂到位 —— 无 OMPL / IK 规划节点,控制链路更短。训练与部署共用同一份目标契约(球域采样);到位判定为 TF 真实位姿连续 3 拍命中(位置 < 3cm 且姿态 < 5°)。
成果
04 / Internship
2026.07 - 2026.10
STATUS: 项目待商业落地 · 技术细节见项目区 003 / 004
机械臂运控负责人
05 / Honors & Awards
2026
国家一等奖
2026
国家二等奖
2026
国家三等奖
2026
国家二等奖
2025
省级三等奖
2025
二级
2025
462 分
06 / Beyond the Lab
# 工作之外 · 生活侧写
$ cat personality.txt
独立自主 · 热衷新技术 · 肯钻研 · 自学能力强 · 上手快
$ cat hobbies.txt
拳击 · 游泳 · 足球 · 徒步 · 骑行 · 乒乓球
$ cat motto.txt
热爱运动 · 享受户外 · 顺其自然
07 / Contact
WeChat · 扫码添加
微信号 zzw13726855179
桌面端用微信「扫一扫」;手机端长按上方二维码识别,或直接复制微信号